엣지알리미
회전 설비의 변화를
현장에서 먼저 읽다
진동 신호 · 정상 기준 · 지속 확인
한정된 인력으로
어느 설비를 먼저 볼까?
순간적인 큰 진동과 반복되는 변화를 구분해
사람의 점검 판단에 필요한 근거를 남깁니다.
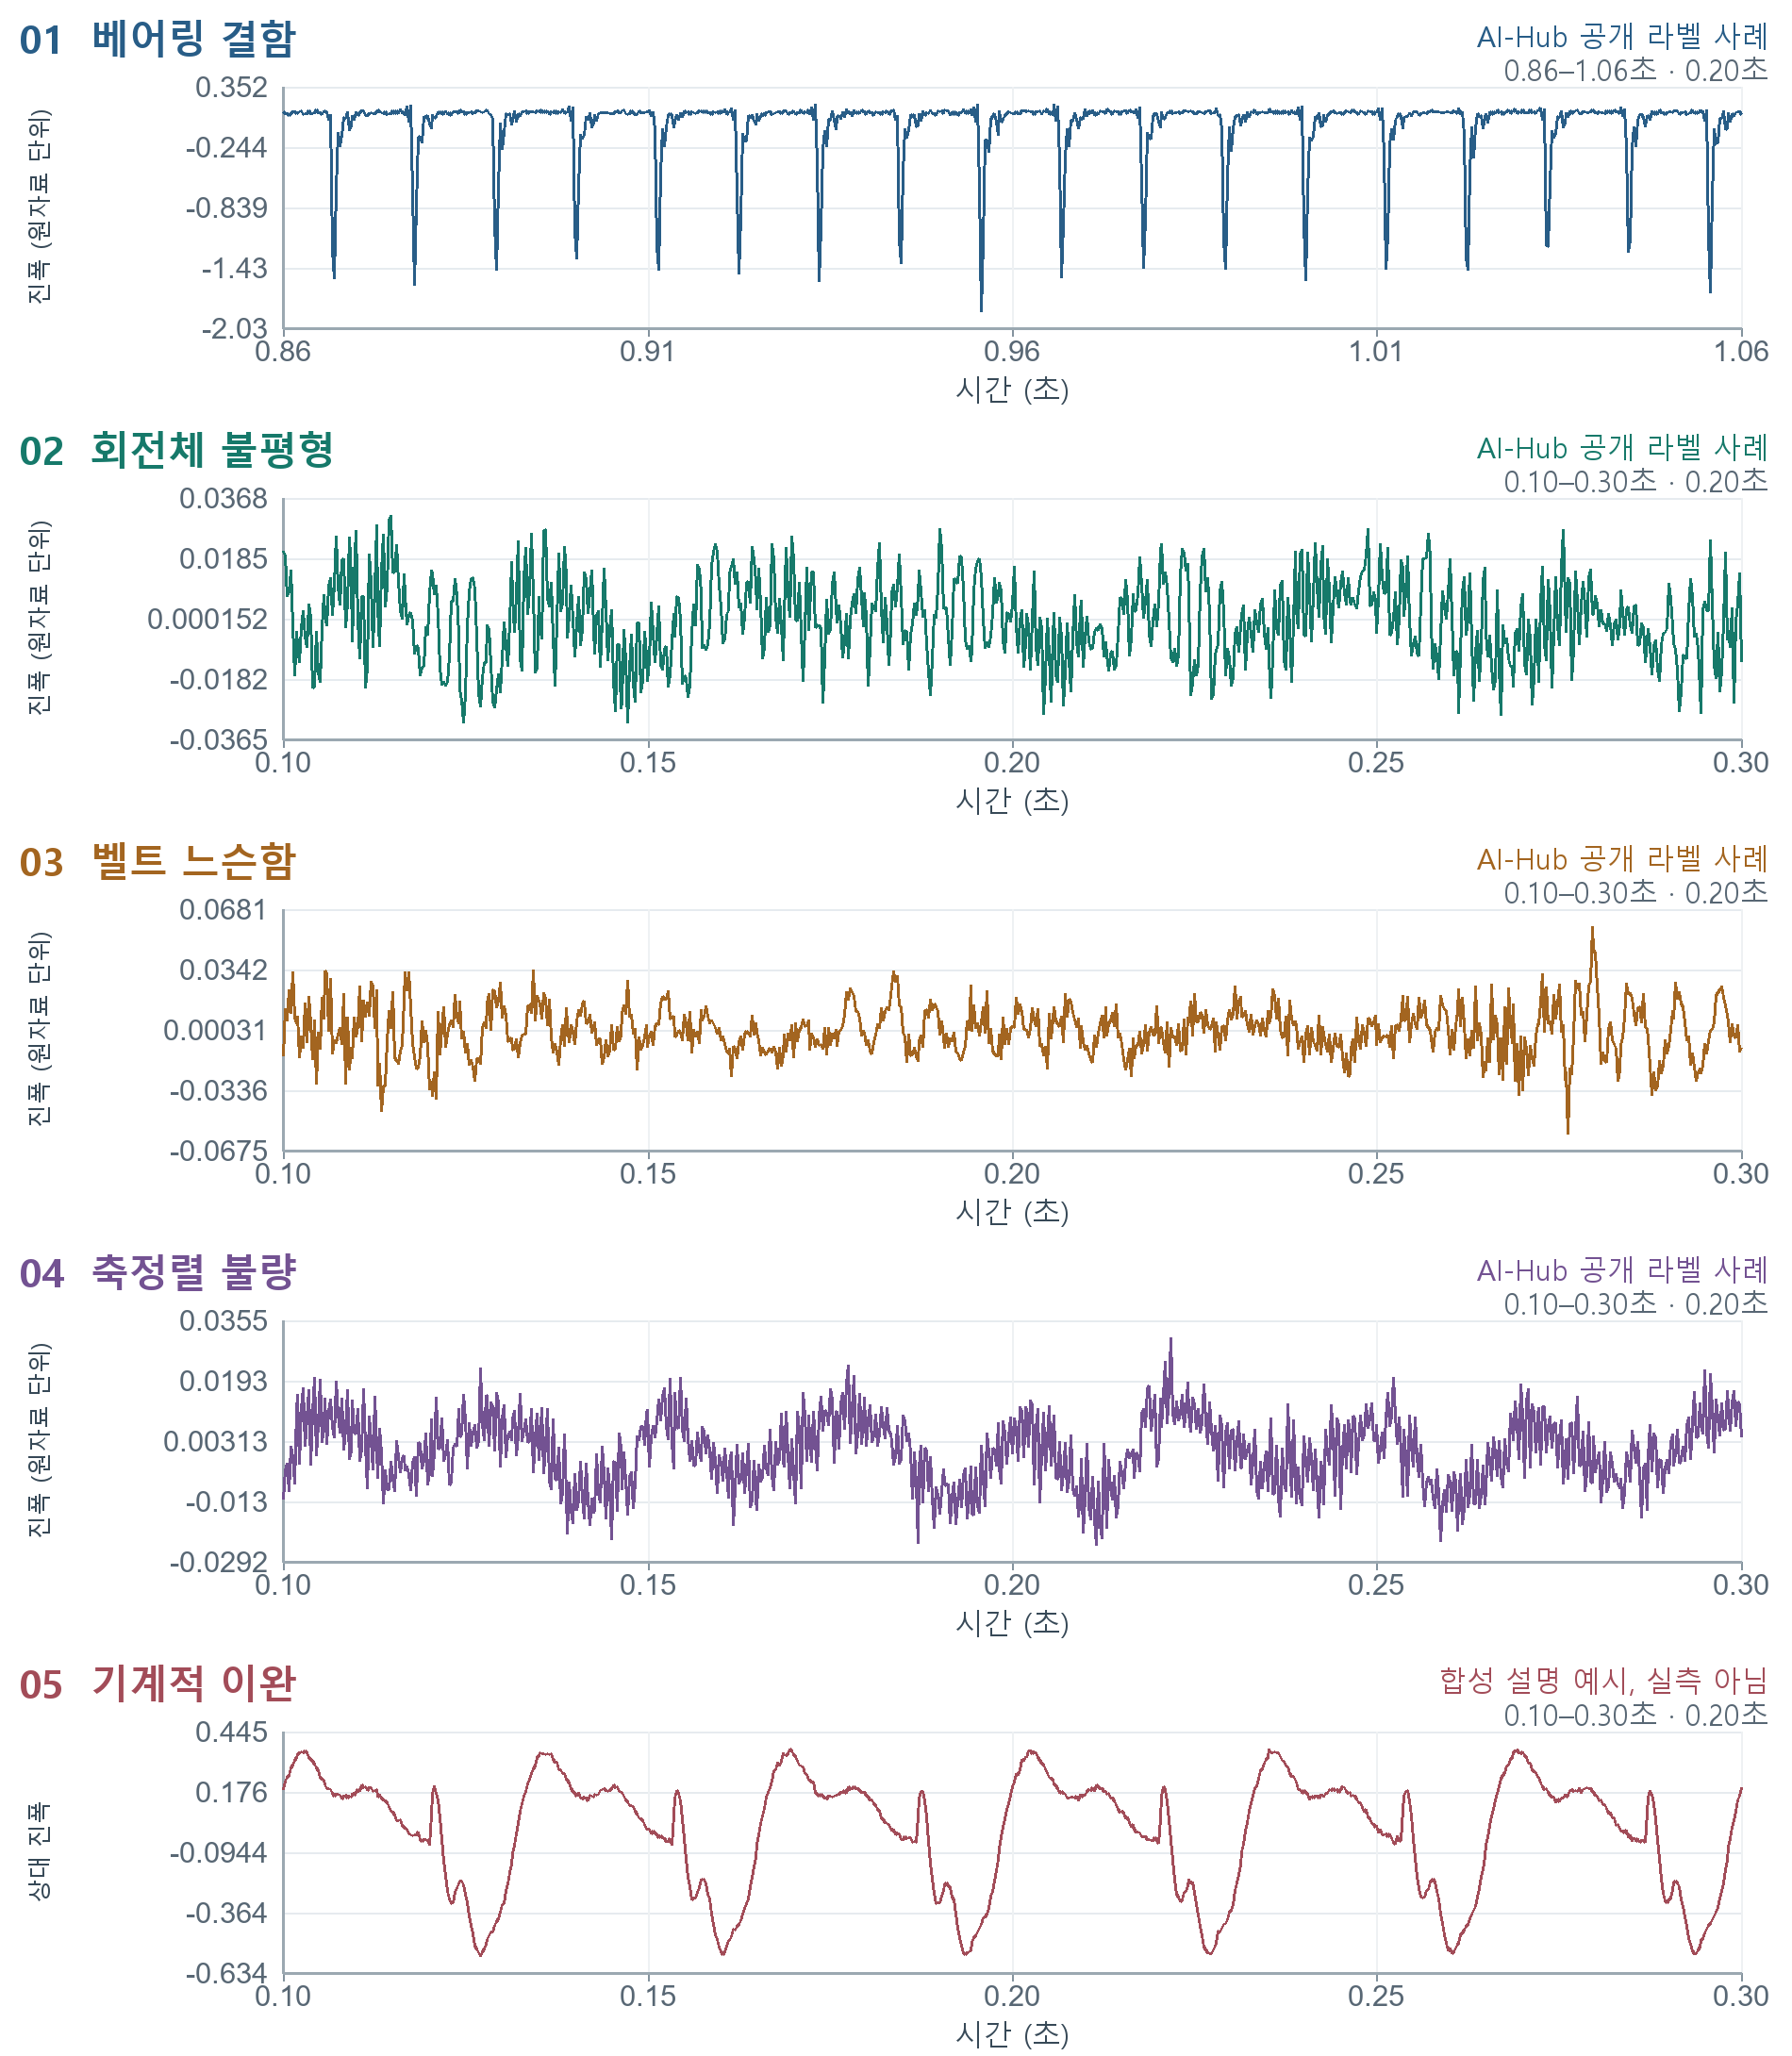
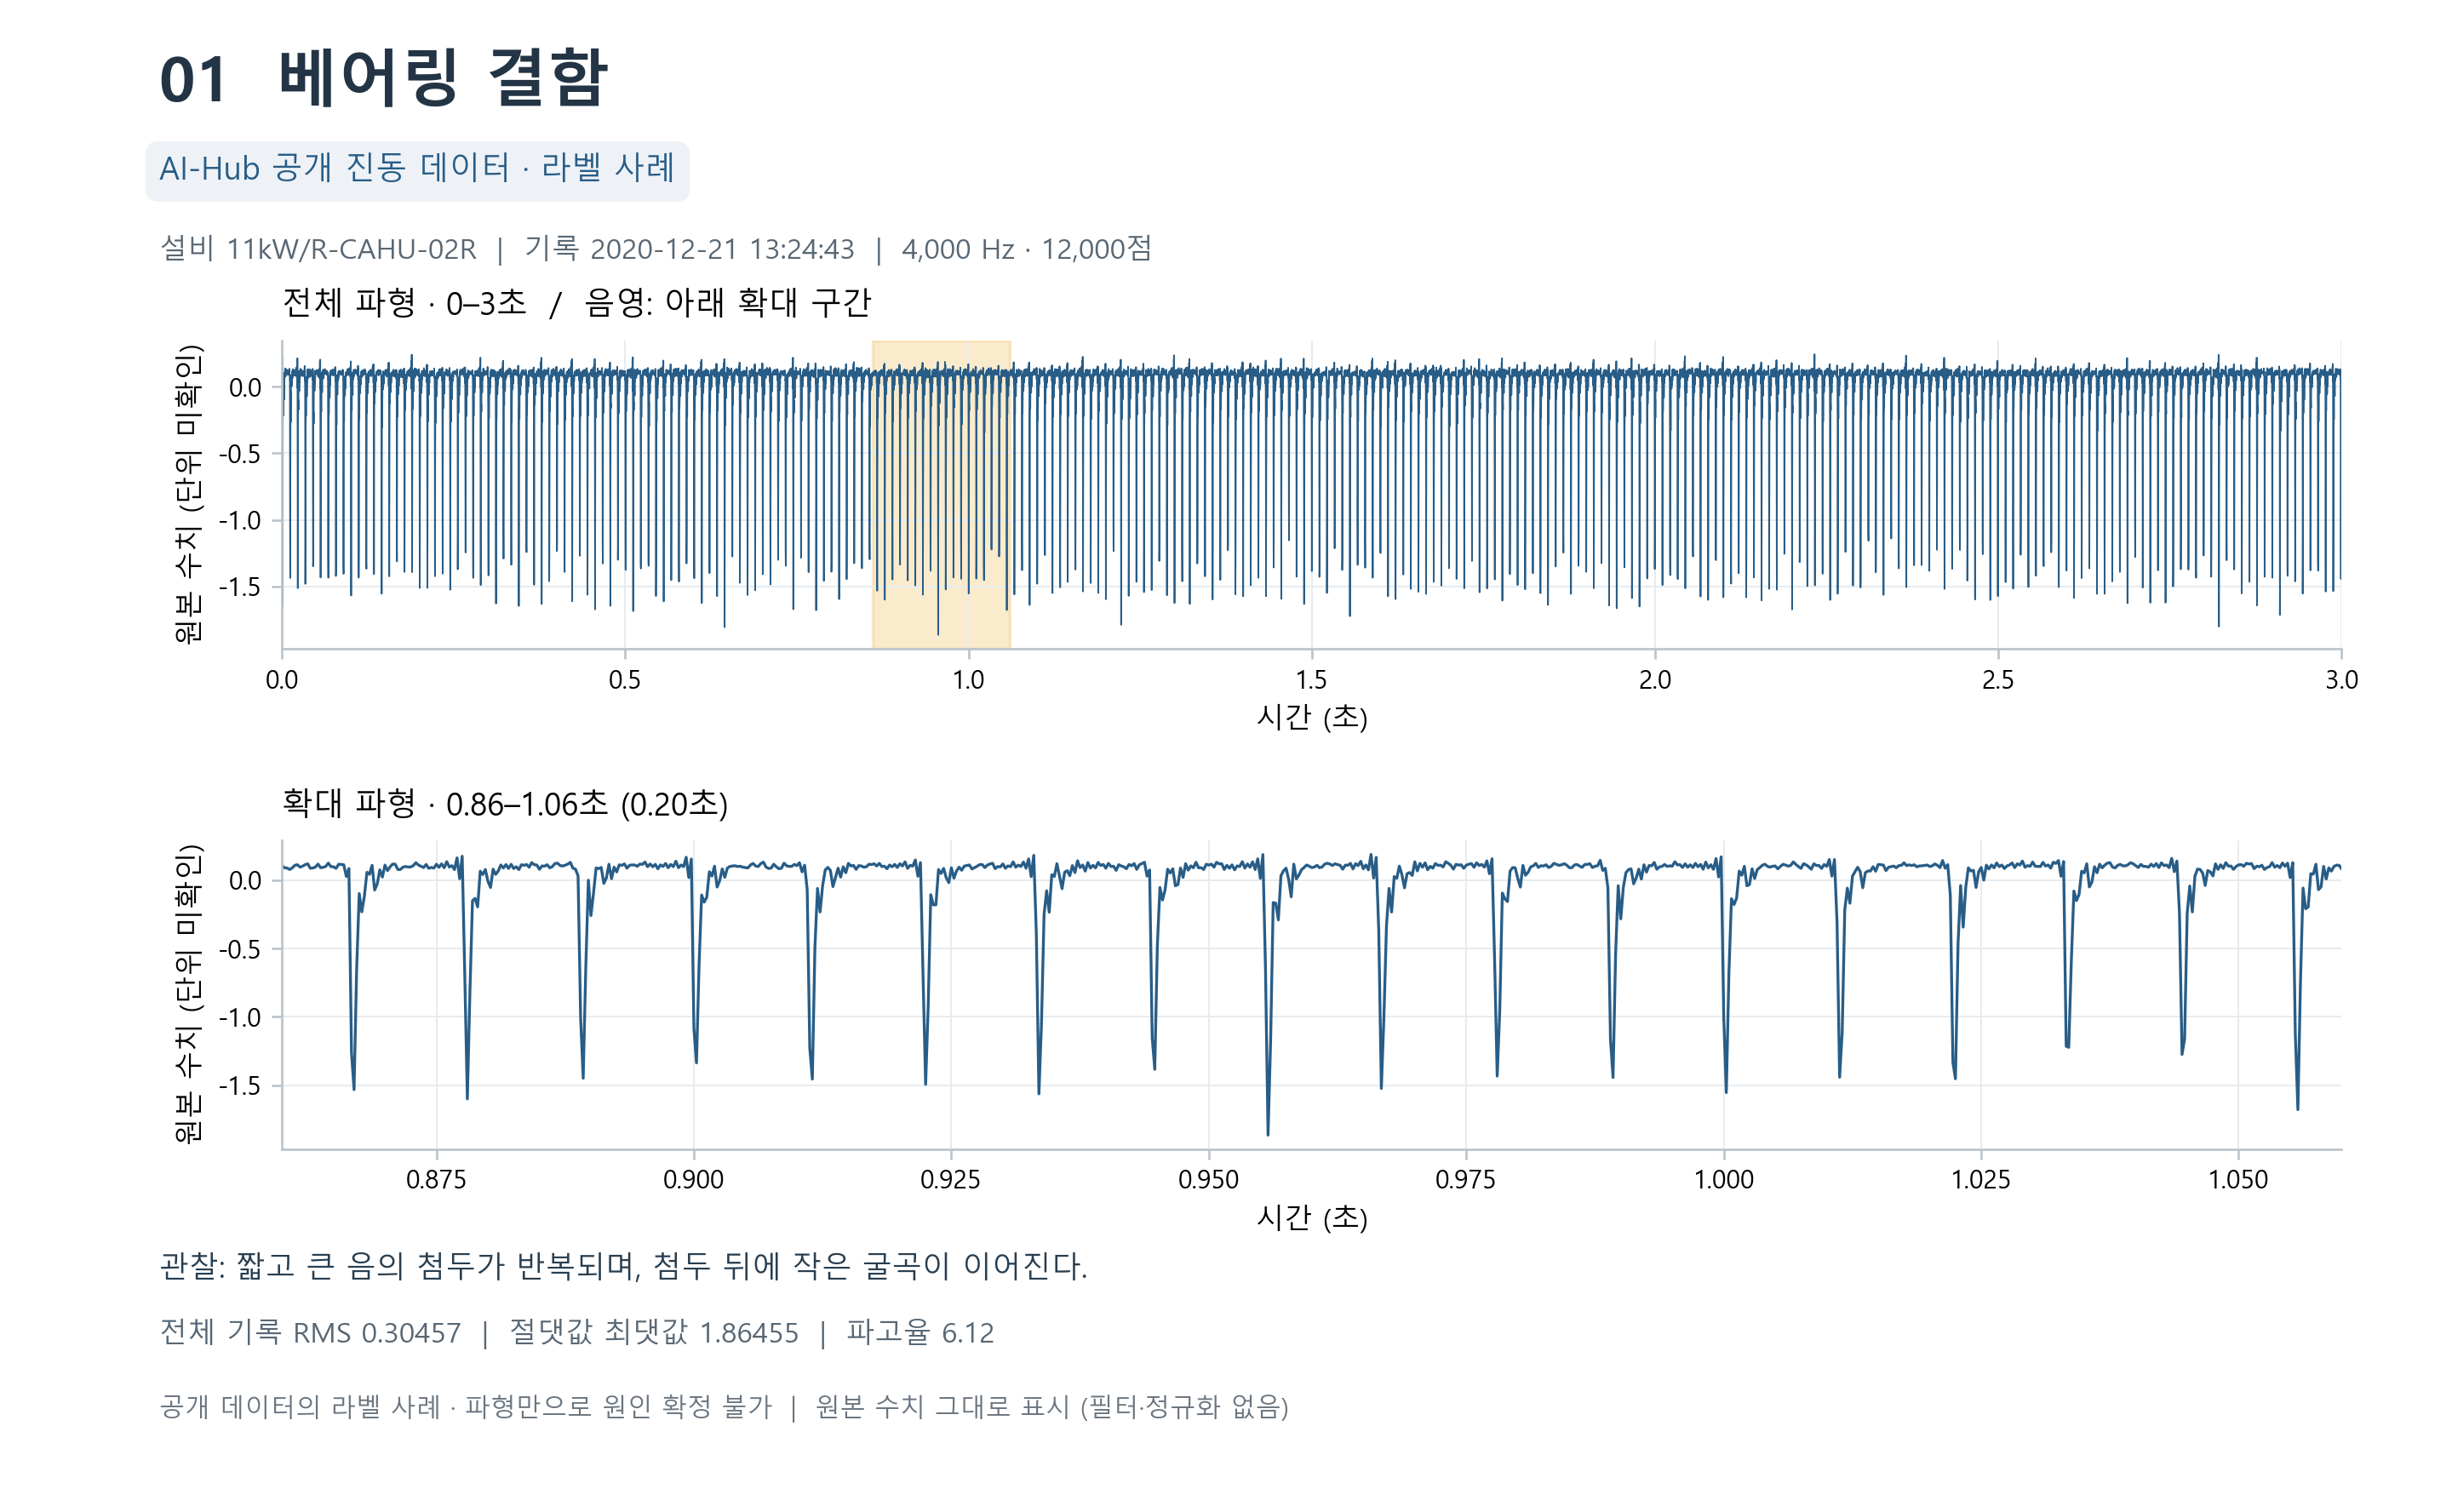
파형: AI-Hub 공개 라벨 4종 · 파형만으로 원인 확정 불가
신호에서 점검 정보까지
장치의 판정은 점검 대상을 좁히는 정보입니다.
정비와 설비 정지의 최종 결정은 사람이 합니다.
설계 근거: edge_module/README.md, 최종보고서 「설계의 특징과 보고서 구성」
회전 기준을 진동에서 읽었다
정속 후보 기록 행에서
FG 대비 회전수 상대오차 3% 이내
기록의 회전당 FG 2펄스 설정과 대응
수치: reports/2026-09-26-final-report-results-ko.md §5 · 실제 정상 팬 ESP32·ADXL345·FG 기록
시간 파형에서 주파수 성분을 읽다
x(t) = sin(2π·50t) + 0.45 sin(2π·100t) + 0.2 sin(2π·150t)
0.12초 구간 · 설명을 위해 50배 느리게 이동
1× 50 Hz2× 100 Hz3× 150 Hz
분석 조건 Fs 1000 Hz · N 1000 · 1초 표본 · Hann 창 DFT · 진폭 약 1 : 0.45 : 0.20
V2 판정 흐름 크기(RMS)와 성분을 정상 기준과 비교 → 최근 유효 5창 중 4창 후보이면 확인
합성 설명 신호 · 실제 공개 고장 자료·센서 입력·V3의 5종 결함 판정 아님 · 근거: reports/edgealimi_time_frequency/figure_notes.md, 최종보고서 pp. 6–8
탐지율 앞에 판정 범위
52,052파일이 판정 가능
39,601 / 42,769파일 이상 탐지
정상 오경보율 5.80%도 함께 확인 · AI-Hub V2 개발 검증
AI-Hub V2 이진 이상 탐지 · 4/5 확인 · 개발 검증, 실제 장치 시험 아님 · 근거: 최종보고서 p. 15, metrics-ledger.md
확인한 결과와 남은 연결
확인한 결과
공개자료 재생CWRU 이상 486/486창 탐지
CWRU 정상 오경보 0/114창
Rotor Kit 불평형 4/20파일 탐지
실제 정상 팬FG와 진동 1× 회전수 대응 관찰
ESP32 V3소프트웨어 검사와 대상 빌드 성공
다음 검증
실제 보드업로드 · 센서 취득 · 경보 지연
공개자료 경로USB 입력 → ESP32 계산 → Bluetooth 수신 → 클라우드 표시
현장 성능정상 오경보 · 결함 탐지 · 장시간 안정성
근거: reports/2026-09-26-final-report-results-ko.md §§2, 4–6; agent-workflow/runs/2026-09-28-public-data-local-3d-esp32-design.md
신호의 변화를
눈으로 확인합니다
01준비한 TI 팬 기록의 파형·모형을 함께 재생
02합성 대시보드의 유형·추세점을 확인
시연 대상은 별도 로컬 도구 · 공개자료→ESP32→Bluetooth→클라우드 연결은 현재 설계 단계
점검의 근거를 남기는
엣지 분석
정상 기준과 지속 확인으로
왜 점검이 필요한지 설명합니다.
공개자료의 탐지 결과와 실제 정상 팬 관찰을 구분해
적용 가능한 범위를 확인했습니다.
근거: 최종보고서 「결과 및 성과」, reports/2026-09-26-final-report-results-ko.md §6